

Att konstruera en pålitlig robotledöverföring kräver att man överväger tre aspekter samtidigt:
maximerar vridmomentdensiteten, krymper det fysiska fotavtrycket för kompakthet och garanterar felfri repeterbarhet.
Små mekaniska glapp (som vid basleden) kan orsaka positioneringsfel i ändeffektorn. Som en professionell tillverkare av mekaniska precisionskomponenter kan vi på ett ansvarsfullt sätt berätta att mekaniskt spel är den centrala faktorn som påverkar fogens noggrannhet. Det kommer att introducera kontrollfördröjningar och kumulativa fel under hög-hastighetsrörelse, vilket direkt orsakar banadrift och låg-frekvent jitter hos roboten. Detta är också huvudorsaken till att man strävar efter noll glapp i robotens ledöverföring.
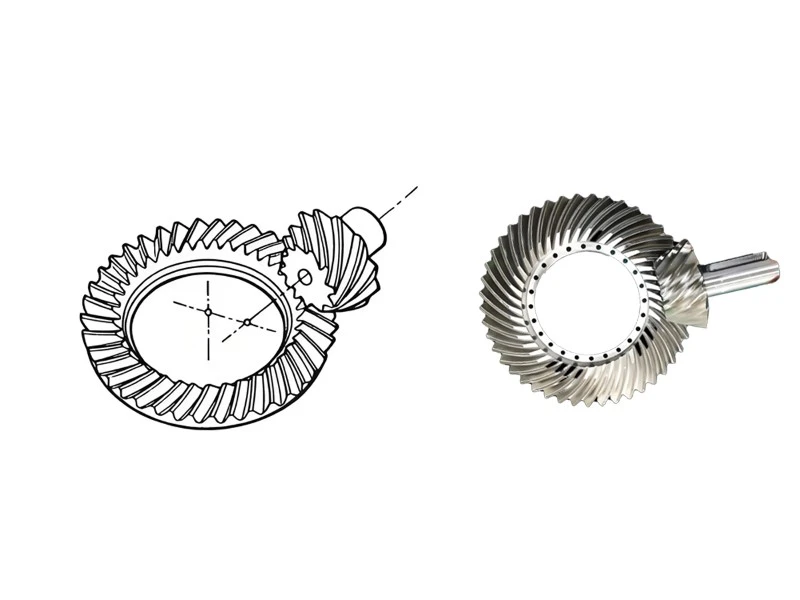
Noll-Backlash Advantage in Robotic Applications
Varför backlash förstör robotaktuatorprecisionen
Inom maskinteknik är backlash gapet eller "spelet" mellan matchande kuggar. Medan en liten mängd glapp är nödvändig i traditionella växellådor för smörjning och termisk expansion, i en robotkoppling är även den minsta mängden glapp oacceptabelt.
När en robot med flera-axlar ändrar riktning, introducerar backlash "förlorad rörelse". Detta orsakar inte bara ett litet positioneringsfel; det skapar ett sammansatt kumulativt fel över den kinematiska kedjan.
Dessutom förstör glappet styrsystemets stabilitet. När du ställer in PID-kontroller orsakar mekanisk slop hysteres och kontrollfördröjning, vilket leder till mikro-oscillationer (gränscykler) i slutet-effektorn. Om du vill santrobotaktuatorprecision-oavsett om det gäller lasersvetsning, medicinsk kirurgi eller dynamisk fyrbensrörelse-är det inte-förhandlingsbart att eliminera denna förlorade rörelse.
HurHypoid växlarUppnå sann noll-backlash
Du kanske har en fråga: "Används inte hypoidväxlar i stor utsträckning i fordonsdifferentialer, som helt klart har bakslag?" Det är en rättvis observation, men inom robottekniken är hypoidväxlar implementerade på ett mycket annorlunda sätt än i biltransmissioner.
Förladdning av tandytan
Hypoidväxlar uppnår detta genom exakt förspänning under montering. Genom att noggrant kontrollera monteringsavståndet och applicera ett kontrollerat förspänningsmoment, bibehåller kugghjulsparet konstant flankkontakt i båda rotationsriktningarna.
Matchad slipning
Hypoidväxlar med hög-precision genomgår datorstyrd-slipning på Gleason- eller Klingelnberg-maskiner, vilket uppnår en ojämn tandyta under Ra 0,4μm. Varje kugghjulsuppsättning matchas och lappas ihop som ett par, vilket skapar perfekta kontaktmönster under belastning. Denna process säkerställer att tänderna när de är förbelastade bibehåller jämn elastisk deformation snarare än att tappa kontakt.
Sluten-slingöverföringsarkitektur
Avancerade noll-spelsystem använder redundanta drivbanor-två parallella kugghjul förspänd i motsatta riktningar. Denna "closed loop"-konfiguration säkerställer att, oavsett ingångsriktning, en växellåda alltid kör medan den andra bibehåller flankkontakt, vilket helt eliminerar all dödzon.
Hypoid vs. Harmonic Drive vs. RV-reducerare
Vi vet att det inte finns någon "magisk utrustning" som löser allt. Du måste välja ditt gift baserat på applikationen. Låt oss titta på den verkliga-världenhypoid vs harmonisk drivningoch RV reducer debatt.
Harmoniska enheter(Strain Wave Gears)
De är det populära valet i branschen för lättviktsdesign med hög-förhållande, inline-fogdesign. De uppnår naturligtvis noll bakslag.
Men det finns en nackdel: låg vridstyvhet. Eftersom de förlitar sig på en tunn, kontinuerligt deformerande metallkopp (flexspline), lider de av "vind-upp" (elastisk deformation) under tung belastning. Det är värt att nämna att de har dålig förmåga att motstå stötbelastningar. Detta innebär att en plötslig kollision omedelbart kan skada eller splittra den flexibla spline.
RV-reducerare (cykloidal)
De har extremt hög styvhet och slagtålighet. Nackdelen är att den är skrymmande, tung och strukturellt komplex, vilket gör den helt olämplig för kompakta och flexibla leder (som knäna på robothundar eller handleder på kollaborativa robotar).
Hypoid differentiator
HypoidväxlarTill skillnad från harmoniska enheter använder hypoider solida-härdade ståltänder, vilket ger en mycket högre vridstyvhet och förmågan att absorbera svåra stötbelastningar (viktigt för robotar med ben som slår i marken).
Dessutom ger hypoidväxlar i sig en rätvinklig-transmission. Detta gör att ingenjörer kan stoppa in servomotorn parallellt med robotens armlänk, vilket drastiskt minskar ledens rotationströghet och sparar värdefull rumsvolym.
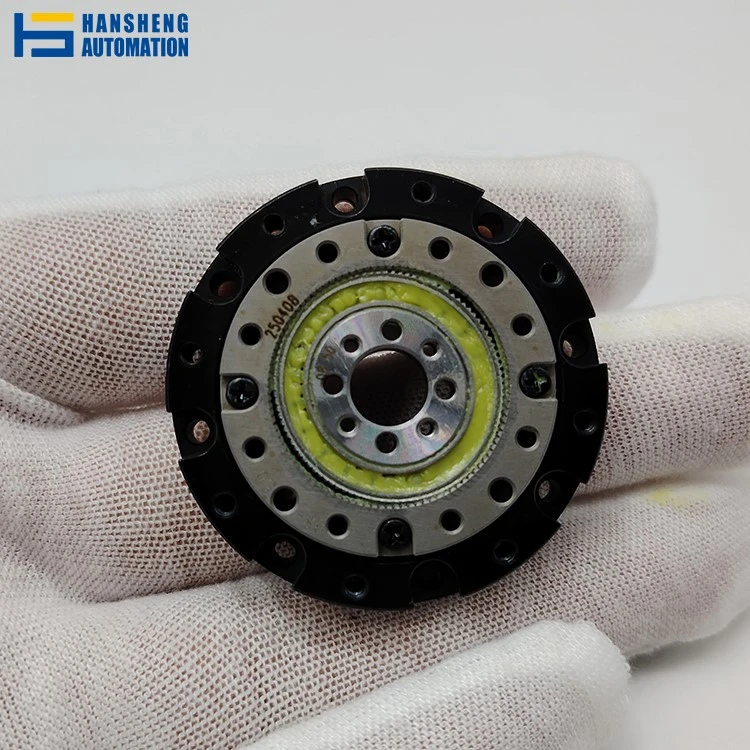


Där Hypoid passar i robotarkitekturen
|
Gemensam plats |
Föredragen teknik |
Logisk grund |
|
Bas / J1-J3 (tung last) |
RV Reducer |
Maximal styvhet och överbelastningskapacitet |
|
Handled/hand (ultra-kompakt) |
Harmonic Drive |
Minimal storlek, noll-backlash |
|
Armbåge / knä / fotled |
Noll-Backlash Hypoid |
Balans mellan styvhet, stöttålighet och layoutflexibilitet |
|
Cobot mitten-leder |
Noll-Backlash Hypoid |
Genom-kablar + hög effektivitet |
|
Humanoida benleder |
Noll-Backlash Hypoid |
Stötdämpning + offset layoutfördelar |
Som tabellen visar,noll-hypoidväxlarär inte en universell ersättning-de är den optimala lösningen för "mellanvägen" där ren styvhet eller ren kompakthet ensam inte kan uppfylla alla krav.
Där Zero-Backlash Hypoid Gears Excel i Robotics
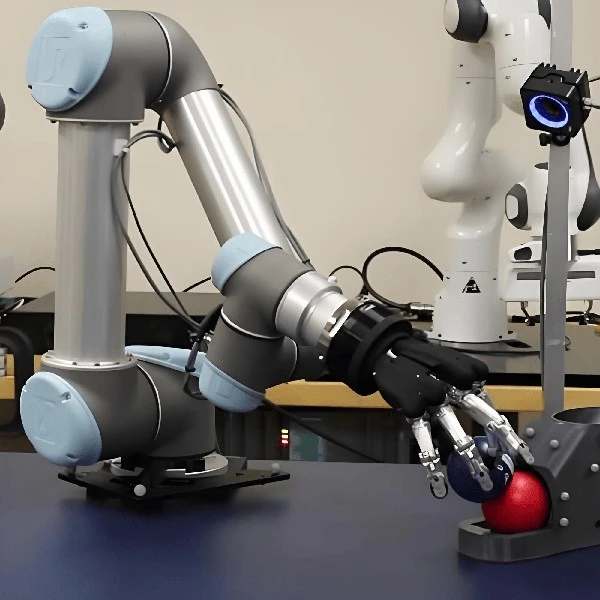
Cobot joint
Cobots kärndesignmål är att samarbeta med människor, vilket innebär att lederna måste vara lätta, kompakta och samtidigt behålla en repeterbarhetsnoggrannhet inom ± 0,02 mm. Traditionella lösningar som harmoniska reducerare är tillräckligt lätta och tunna, men deras styvhet är otillräcklig, vilket lätt kan orsaka positionsavvikelse under varierande belastningsförhållanden; Noggrannheten och styvheten hos RV-reduceraren uppfyller kraven, men dess storlek och vikt överstiger designbegränsningarna för dessa applikationer.
Kabeldragning utgör en annan kritisk begränsning: hela cobotarmen kräver interna kabelkanaler för att förhindra trassel. Den genomgående-diametern för harmoniska enheter är begränsad, och RV-reducerare är illa-lämpade för en konfiguration med äkta ihålig-hål.
Lösning för hypoidväxlar
- Lätt och hög styvhet:Samma vikt ger högre vridstyvhet och änd-effektoravböjning under belastning i utskjutet läge reduceras avsevärt.
- Naturlig ihålig kanal:Den axelförskjutna designen ger den ett naturligt genomgående mitthål för enkel kabeldragning.
- Effektivitetsfördelar:Hög överföringseffektivitet (92–97 %) ger lägre värmealstring, minskad strömförbrukning och längre kontinuerlig drifttid.
Humanoid robotben/ handledsleder
Med benlederna som ett exempel: i ögonblicket då roboten hoppar och landar kan slagbelastningen som bärs av lederna nå 3-5 gånger den nominella belastningen; Höft- och ankellederna måste uppnå flera frihetsgrader inom ett begränsat utrymme, samtidigt som de lämnar kanaler för hydrauliska rörledningar eller kablar.
Harmoniskdriver: Det flexibla hjulet har dålig slagtålighet och ett oavsiktligt fall kan leda till ledfel.
RV reducerare:Även om den är slagtålig, tvingar dess koaxiella struktur motorn att kopplas axiellt i serie, vilket resulterar i leder som är för långa och skrymmande för att replikera den kompakta profilen av mänsklig anatomi.
Lösning för hypoidväxlar
- Stark slagtålighet:Styv metall-till-metalltandkontakt ger hypoidväxlar inneboende motståndskraft mot stötar och stötbelastningar.
- Värdet på axeloffset:Motorn kan anordnas längs lårriktningen och den utgående axeln driver vaden. Ledens böjningsaxel blockeras inte längre av motorn, vilket möjliggör en genuint biomimetisk, smal benprofil.
Industriell robotarmsändeffektor
Ändeffektorn (J4-J6-axeln) för industriella robotarmar är den zon som är mest mottaglig för precisionsförlust. Utrymmet här är extremt begränsat, men det måste tåla den dynamiska belastningen av höghastighetssvingande föremål. Vad som är ännu allvarligare är att när robotar utför processer som skruvlåsning, precisionsmontering och limbeläggning, måste sluteffektorn utföra frekventa fina dubbelriktade mikrorörelser.
Även om det flexibla hjulets glapp är litet, kan den elastiska hysteresen i det flexibla hjulet orsaka "skakning" och påverka processens stabilitet under högfrekvent dubbelriktad drift.
Lösning för hypoidväxlar
- Omedelbart svar, noll bakslag:Hypoidväxeln i förspänt tillstånd kan skapa stel kontakt vid backningsögonblicket.
- Hög termisk stabilitet:Rullkontakten hos hypoidväxlar genererar mindre värme, den termiska jämviktstemperaturen är låg och noggrannhetsdriften är mindre efter lång-drift.
- Kontrollerbar livslängd:Förslitningen av hypoidväxlar sker gradvis och övervakas, och företag kan schemalägga förutsägande underhåll baserat på drifttimmar snarare än att vänta på plötsliga fel.
Cobot Joint

Humanoid robotben/ handledsleder

Industriell robotarmsändeffektor
Vad gör en-hypoidutrustning av hög kvalitet
Noggrannhetsgrad
Branschen hänvisar vanligtvis till ISO 17485 eller GB/T 11365 standarder, med noggrannhetsnivåer som sträcker sig från 3 till 12 i fallande ordning.
- Samverkande robotleder: kräver 5-6 nivåer av noggrannhet
- Humanoida robotben: kräver 6-7 nivåers noggrannhet, men betonar särskilt stabiliteten hos tandytans kontaktyta
- Industriell robotarmsände: kräver 5 precisionsnivåer och har strikta krav på tandytans grovhet
Den heliga treenigheten: värmebehandling, ytfinish och tolerans
För att uppnå noll glapp måste kugghjulen pressas ihop med hög axiell förspänning. Om tandytan är ojämn kommer denna förspänning att generera extrem friktion, vilket leder till snabb termisk expansion, fastsättning och slutligt fel.
En växel på topp-nivå måste genomgå exakt härdning (förkolning) för att uppnå en tuff, stötdämpande- kärna med en ultra-hård utsida. Värmebehandling gör dock att metall förvrängs. För att korrigera denna förvrängning och uppnå den mikroskopiska ytfinish som krävs för jämn rullande kontakt, måste kugghjulet utsättas för noggrann efter-värme-behandling CNC-slipning och parad lappning.
När du granskar en leverantör, kräv att se deras ytråhet (Ra) specifikationer och fråga hur de kontrollerar termisk distorsion. Du vill se precisionsnivåer som strikt bibehålls vid klass 5 till 7 (under GB/DIN/ISO-standarder).
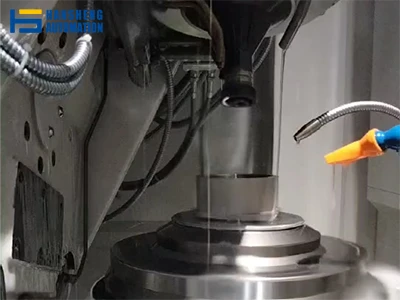
Precision Gear Skiving
Moderna robotleder är mycket integrerade och kräver ofta hypoidväxlar med komplexa inre profiler, blinda hål eller snäva axlar där traditionella kugghjul helt enkelt inte kan nås.
Precisionsutrustningskidaving(ofta kallad power skiving) kan lösa dessa problem Skiving är en mycket avancerad kinematisk process som kombinerar den kontinuerliga rullningen av hobbing med den fram- och återgående formningen. Det gör det möjligt för tillverkare att skära invändiga växlar och komplexa integrerade axlar med otrolig hastighet och mikron-noggrannhet, ända intill en fysisk skuldra.
Utvärdera en anpassad Hypoid Gear Tillverkare
Så, en kvalificerad anpassad Hypoid-utrustningstillverkare uppfyller vanligtvis kraven på att vara erfaren, ha avancerad utrustning och ha ett rigoröst kvalitetsledningssystem.
Med vårt team på Hansheng som ett praktiskt riktmärke: under de senaste 10+ åren av dedikerad växelteknik har vi lärt oss att du inte kan kompromissa med utrustning. Det är precis därför vi litar på maskiner i-världsklass som japanernaKashifuji KPS30 skivningsmaskiner.
När du väljer din partner, se till att de har denna specifika triad: decennier av specialiserad erfarenhet, elit-CNC-/skidåkningsutrustning och kompromisslös mätteknik.


Hypoidgear vs. Harmonic Drive vs. RV Reducer: Vilket är rätt för din robot?
För att rädda dig från ändlös rullning har jag destillerat de verkliga-världsavvägningarna-till en snabb-referensmatris.
|
Jämförelsedimension |
Noll-Backlash Hypoid Gear |
Harmonic Drive |
RV Reducer |
|
Glapp |
<2 arcmin (matched sets near-zero) |
<1 arcmin (theoretically zero) |
<1 arcmin |
|
Noll-reaktionsmekanism |
Tandytans förspänning + matchad lappning |
Flexspline elastisk deformation |
Flertands-cykloidal engagemang + förspänning |
|
Vridstyvhet |
Hög |
Medium (begränsad av flexspline-efterlevnad) |
Extremt hög |
|
Stötbelastningskapacitet |
Hög (styv metall-till-metallkontakt) |
Låg (flexspline benägen för fraktur) |
Hög |
|
Layout Flexibilitet |
Hög (förskjutna axlar, naturligt genomgående-hål) |
Medium (koaxiell, begränsad ihålig borrning) |
Låg (koaxial, stort fotavtryck) |
|
Värmegenerering |
Låg (rullande kontakt) |
Medium-Hög (friktion från flexspline-deformation) |
Medium |
|
Trötthetsliv |
Lång (gradvis slitage) |
Begränsad av flexspline-utmattningscykler |
Långt (förutsägbart slitage) |
|
Felläge |
Gradvis tandslitage (förutsägbart) |
Plötslig flexsplinefraktur (katastrofisk) |
Lager- eller groptrötthet (gradvis) |
|
Kompakthet |
Medium-Hög |
Hög |
Medium |
|
Vridmomentdensitet |
Medium-Hög |
Hög |
Mycket hög |
|
Kapacitet för ihåligt skaft |
Utmärkt (fördel med naturlig offsetdesign) |
Begränsad (begränsad av flexspline-deformation) |
Svår |
|
Liten-anpassad batchkostnad |
Medium-Hög (flexibel skalningsprocess) |
Hög (avskrivning av verktygskostnad) |
Extremt hög (komplex cykloidal slipning) |
|
Typiska applikationer |
Cobotarmbågar, humanoida knän/fotleder, robot handleder |
Cobot handleder, halvledare, medicinska lätta-belastningsleder |
Industrirobotbas/tunga-belastningsleder |
Samarbeta med en Precision Hypoid Gear Manufacturer
Noll glapp, hög styvhet och flexibel layout - hypoidväxlar blir ett kraftfullt val för ledöverföring i nästa generation av robotar. Det är inte menat att ersätta övertoner eller RV, utan att tillhandahålla en ny lösning när de inte kan lösa "mellanzonen".
Hansheng Automation har mer än tio års erfarenhet av hög-precisionredskapstillverkning, med en fullt kontrollerbar processkedja: från design, värmebehandling, kuggslipning till matchande slipning, kärnutrustningen antar förstklassiga varumärken som Kashifuji och WEDM, och batchnoggrannheten är stabil på ISO/DIN/GB-nivåerna 5-7. Vi kan erbjuda skräddarsydd noll bakslagtransmissionslösningarför kollaborativa robotar, humanoida robotar och industriella robotarmar.
FAQ
Vad är skillnaden mellan en hypoidväxel med noll-glapp och en vanlig hypoidväxel för bilar?
Båda har samma geometriska form, men deras tillämpningar är helt olika. Hypoidväxlarna i bilar är speciellt utformade med spel för att anpassa sig till smörjning och termisk expansion i storskaliga applikationer. De specialiserade hypoidväxlarna för robotar är precisionsslipade, monterade i par och utsätts för kontrollerbar axiell förspänningskraft för att upprätthålla kontakten mellan de två tandytorna, och därmed helt eliminera rörelseförluster.
Kommer förspänningen att öka slitaget och förkorta livslängden?
Endast om det är felaktigt-överapplicerat. När förspänningen är exakt kalibrerad under matchad montering, deformeras kuggflankerna elastiskt och bibehåller en stabil rullkontakt istället för att nöta mot varandra. I kombination med efter-härdande CNC-slipning till Ra Mindre än eller lika med 0,4μm, är slitaget gradvis och förutsägbart - vilket möjliggör schemalagt underhåll snarare än reaktivt utbyte efter plötsligt fel.
Kan hypoidväxlar med noll-glapp ersätta harmoniska drivningar i alla kobotleder?
Inte universellt. Harmoniska enheter är fortfarande det bättre valet för ultra-kompakta, koaxiala handledsleder där kuvertstorleken är den primära begränsningen. Hypoidväxlar ger sin största fördel i mitt-armlederna - armbågs- och axelpositioner - där högre vridstyvhet, stötmotstånd och genomgående-kabeldragning krävs samtidigt.
Vilken noggrannhetsgrad ska jag ange för en robotled?
Som en allmän riktlinje enligt ISO 17485 / GB/T 11365: cobot mid-lederleder kräver vanligtvis grad 5–6; humanoida ben- och ankelleder Grad 6–7 med betoning på kontaktmönsterstabilitet; industriell armände-effektoraxlar (J4–J6) Grad 5 eller bättre med strikta krav på ytjämnhet.
Hur utvärderar jag om en tillverkare kan uppfylla kraven på robotkvalitet-?
Tre saker att verifiera: för det första att de använder dedikerade hypoidslipmaskiner (Gleason, Klingelnberg eller motsvarande) med precisionsslipning efter-härdning - inte generiska CNC-centra. För det andra att de tillhandahåller dokumenterade Ra-ytjämnhetsdata och kontaktmönsterrapporter per matchad uppsättning. För det tredje att de levererar och byter ut växlar som matchade par.
Ytterligare anmärkningar
Inom maskinteknik kräver "helt noll glapp" och "låg friktion" ofta ömsesidiga kompromisser.
Hypoidväxeln med noll glapp som beskrivs i den här artikeln uppnås genom ultra-hög precisionsslipning och exakt systemförspänning. Det bör påpekas att överdriven förspänning kan resultera i lätt förlust av transmissionseffektivitet och temperaturhöjning under hög-drift.
Syftet med den här artikeln är att lyfta fram specifika användningsfall där hypoidgeometri ger tekniska fördelar - att inte föreslå att hypoidväxlar ska ersätta befintliga lösningar. Harmoniska frekvensomriktare och RV-reducerare är mogna, allmänt använda och förblir förstahandsvalet för de allra flesta robotkopplingar. Ingenjörer uppmuntras att utvärdera alla alternativ baserat på deras specifika krav på belastning, utrymme och precision.