

Nyligen hölls den tre dagar 2024 China University Science and Technology Achievement Fair i Nanjing. Mer än 2 700 vetenskapliga forskningsprestationer från 425 universitet över hela landet deltog i transaktionen, varav 241 universitet genomförde visning och handel med viktiga marknadsföringsresultat och lockade nästan 3, 000 företag för att komma att byta ut och förhandla. Nanjing Medical University: s projekt "Operativt minimalt invasivt ortopediskt kirurgiskt robotsystem" har väckt omfattande uppmärksamhet.
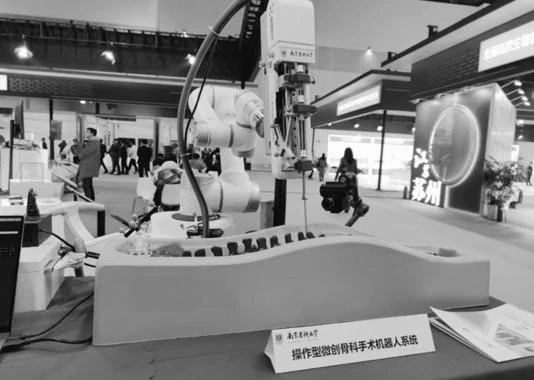
Li Liang, projektledaren och en lärare från School of Biomedical Engineering and Information Science of Nanjing Medical University, introducerade att detta projekt innovativt utformade ett robotoperationsschema med programmerbar skruvning av multi-lagers kirurgiska verktyg i minimalt invasiv ortopedisk kirurgi och överordnad ett antal nyckeleknologier som automatisk kirurgisk planering, driftsutveckling, driftsutveckling, driftsutveckling och period av benen. Det kan tillgodose de kliniska behoven hos automatisk nålplacering, bencementinsättning, nervstimulering, benbiopsi och andra aspekter och kan förbättra effektiviteten och driftssäkerheten för minimalt invasiv ortopedisk kirurgi.
"Den tidigare generationen navigationsrobotar har kunnat styra vägen för kirurgiska instrument, men läkare måste fortfarande göra det manuellt i drift, till exempel minimalt invasiv benkanalanläggning, benformning, etc. Detta kräver mycket ansträngning för läkaren. Läkaren ansvarar för att tänka och roboten ansvarar för utförande. Före operationen garanterar bildmodellering i kombination med optiskt spårningssystem högprecisionspårning för att säkerställa operationens noggrannhet. "
Benvävnad är svår, och de mekaniska egenskaperna hos benvävnad varierar mycket från patient till patient. Till skillnad från att arbeta med mjukvävnad får benens hårda och oregelbundna form, särskilt i ryggradsområdet, ofta kirurgiska instrument att glida när de rör vid sina ytor. För detta ändamål avsåg projektgruppen att bedriva forskning om slipuppfattning och ansöker om olika vetenskapliga forskningsprojekt för att undersöka djup mätmetoden för SLIP och hur man effektivt kontrollerar roboten för att minska eller undvika glidning under operationen.
Doctors need to rely on hand to operate during surgery, just like when digging with a shovel, they can feel the resistance and changes of the soil, if they are replaced by an excavator to dig the soil, due to the lack of feel, it may not be able to perceive the underground water pipes, which can easily lead to the water pipes being dug up, and similarly, in the operation, if the robot is allowed to operate without giving it the corresponding perception ability, it kan lätt skada nerverna eller blodkärlen hos den kirurgiska patienten. Därför "ger robotar förmågan att uppfatta slutet på operationen, så att de kan uppfatta motstånd och förändringar under operationen som en läkare." Li Liang förklarade, "I slutet av det kirurgiska läget är vi utrustade med ett kraftsystem med slutkänslig funktion, som kan kontrollera driften av instrumenten och se till att instrumenten exakt kan nå det kirurgiska området som är förutbestämt av läkaren."
Li Liang talade om teknisk innovation och sa: "Tidigare var läkarna tvungna att manuellt planera operation på en dator baserad på erfarenhet när de står inför bilder. Men nu tittar vi på vanliga kliniska fall, som ryggrad, och vi finner att vägen följer en viss paradigm, som alltid passerar genom flera viktiga anatomiska strukturer. Plats för operation när nya bilder ges.
Samtidigt betonade han också att "även om den nuvarande AI-tekniken är mycket avancerad och robotar kan ge värdefulla råd, kan de fortfarande inte helt ersätta bedömning och beslutsfattande av läkare."